GAME MODULE
勝敗を、人の目で判定しない。
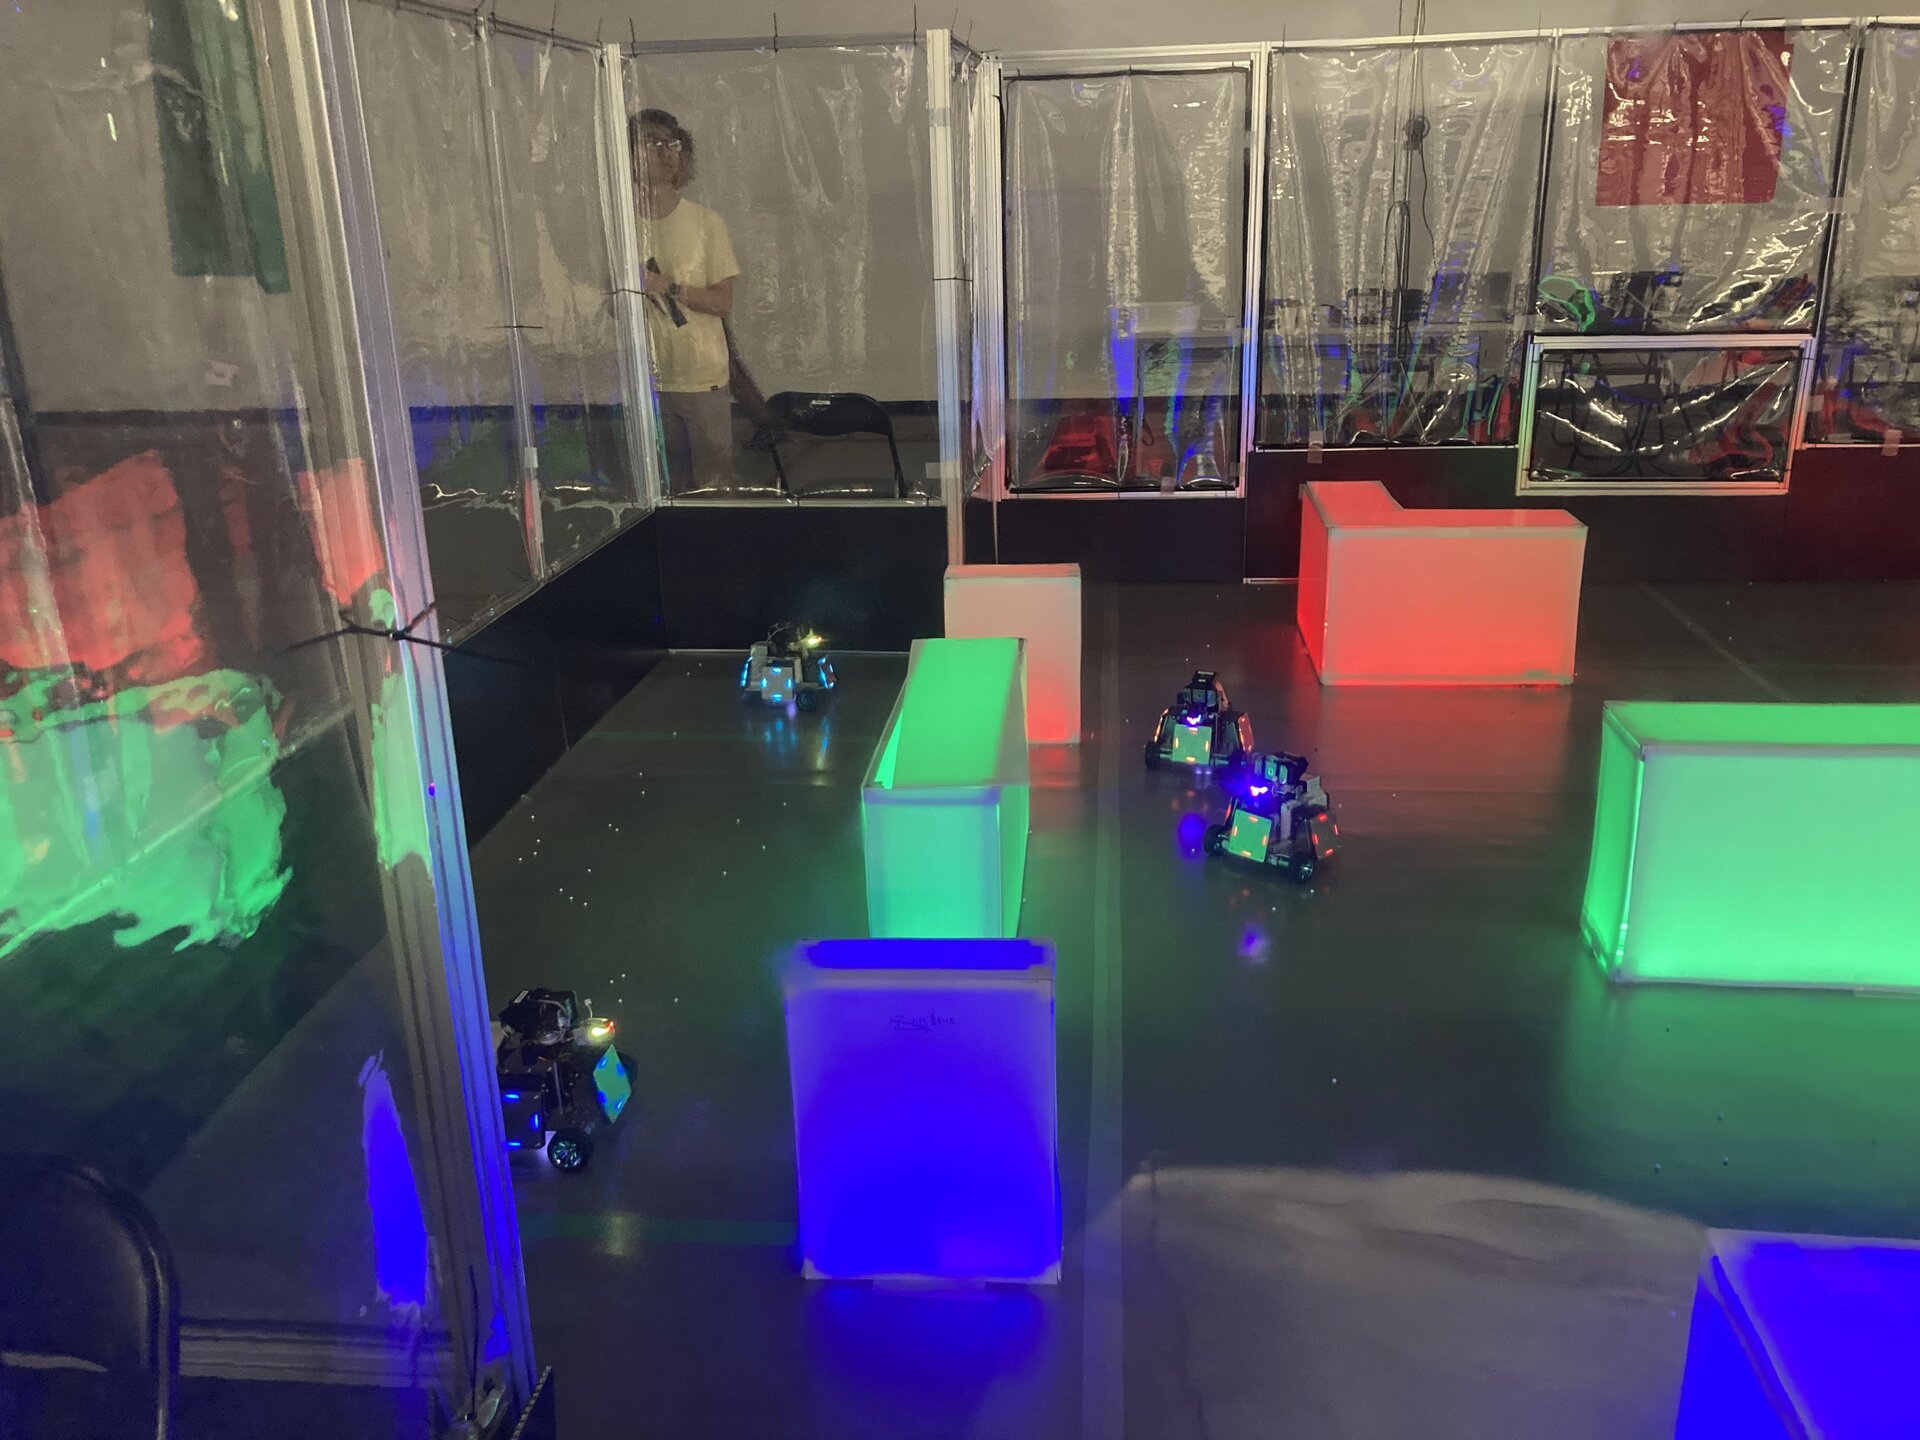
誰が誰に当てたのか、どちらが陣地を取ったのか。ロボット競技の判定は、 突き詰めると審判の目視に頼りがちになります。ATTRACTS はそこを機械に任せました。 参加するすべてのロボットが同じ 5 種のモジュールを積み、発射・被弾・電源・通信を 共通のハードウェアが記録します。だから判定は全チームで同じ精度になり、 機体そのものの設計は完全に自由でいられます。
モジュールは運営が貸与します。チームが用意するのは、これらを載せる機体のほうです。
3 つの狙い
公平性
判定機構が全チームで同一。機体の作りが判定の有利不利に影響しない。
自由度
規定するのはモジュールの搭載だけ。駆動方式、装甲、砲塔の構造、制御ソフトは各チームが自由に設計する。
汎用性
ATTRACTS 専用の部品ではなく、ロボットスポーツ共通の基盤として設計されている。競技が増えても同じモジュールが使える。
5 種のモジュール
すべて搭載が必須
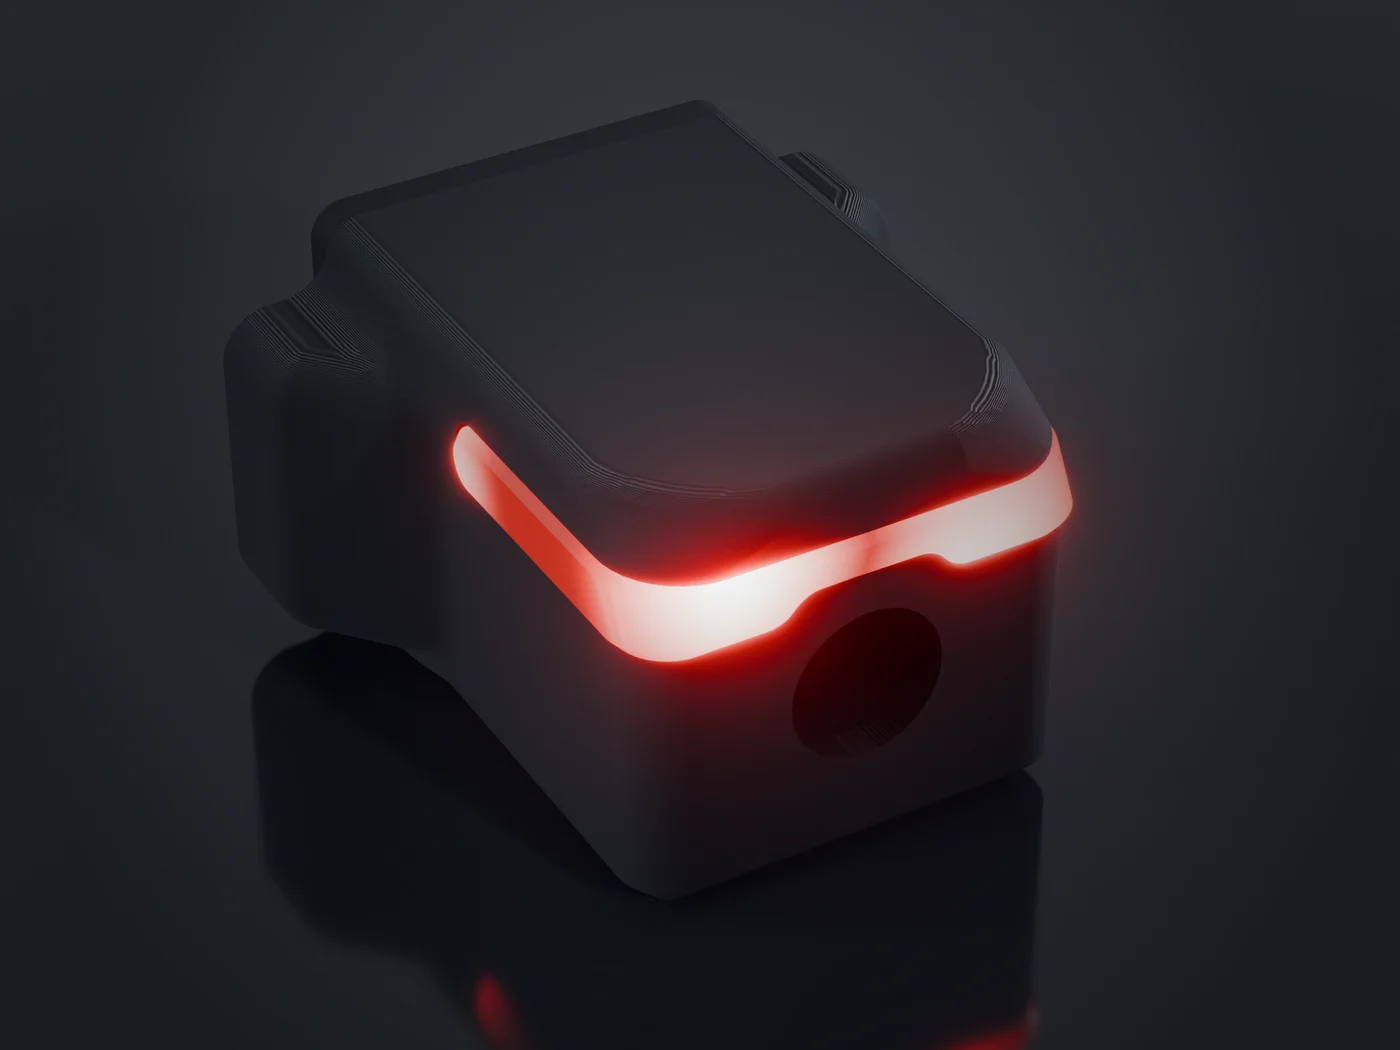
マズルモジュール
Muzzle Module / 搭載数 1
弾の射出口に同軸で装着し、弾が出た瞬間を検出する。
弾が出た瞬間と、その弾速を検出する。危険な速度の弾を検知でき、発射のたびに増える熱量の計算もここが起点になる。蓄光弾を発光させるため、暗いフィールドでも弾道が見える。
- 弾速の測定範囲
- 上限 50 m/s
- 外形
- 36.5 × 26 × 39 mm
- 弾の通過穴
- Φ9 mm
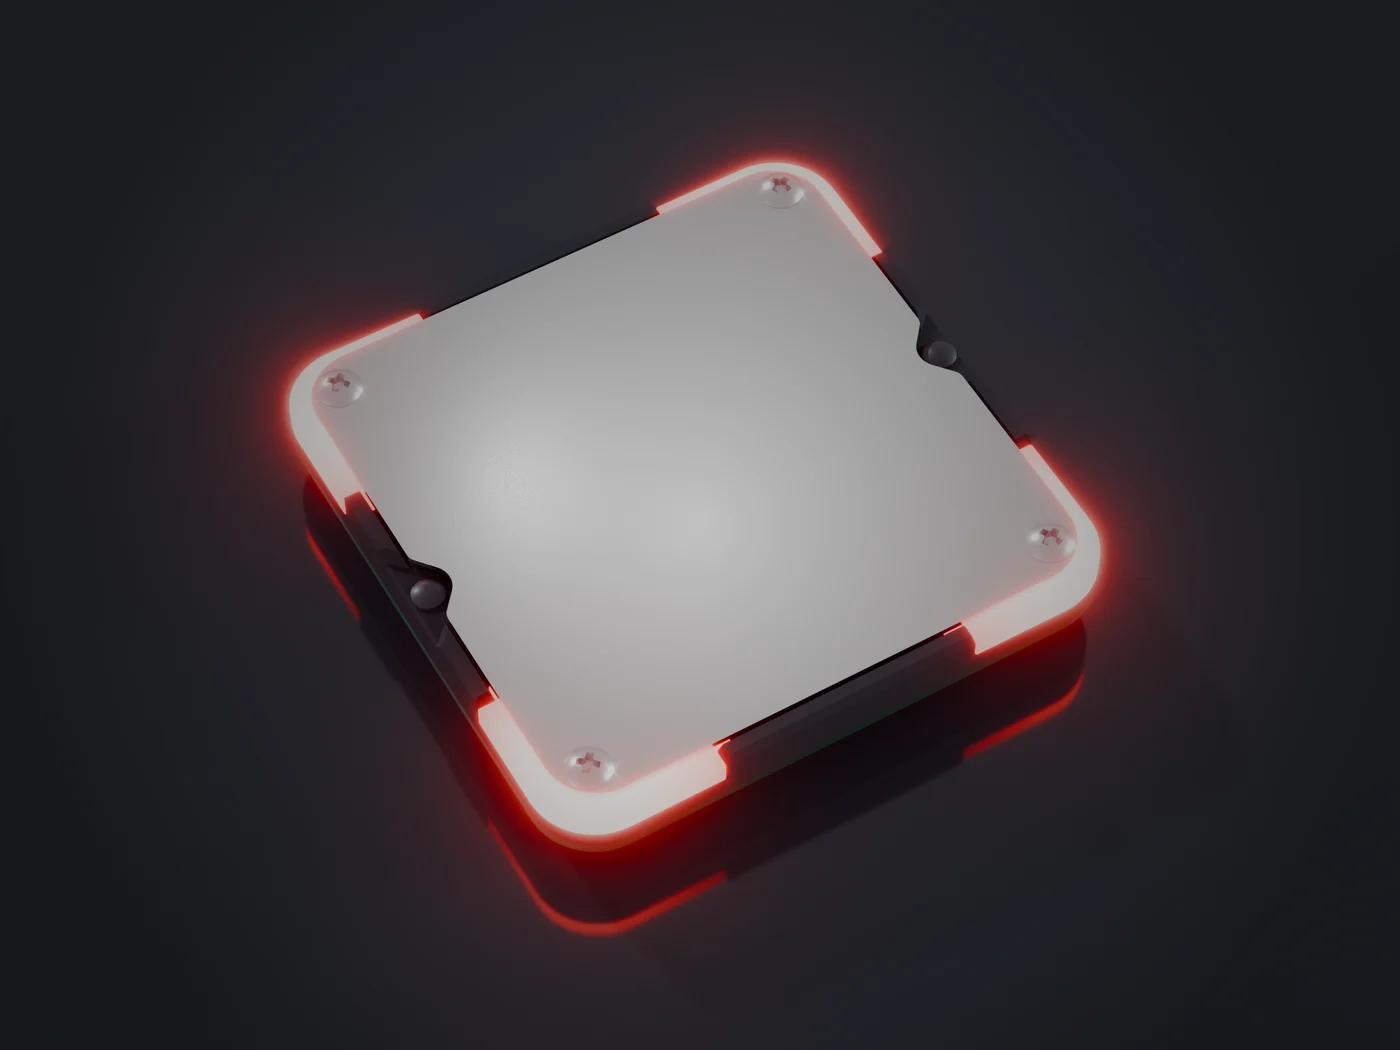
ヒットパネルモジュール
Hit Panel Module / 搭載数 4
被弾を検出する装甲板。1 機に 4 枚を配置して全方位をカバーする。
着弾を検出し、当たった瞬間に HP が減る。搭載する角度と高さには規定があり、どのチームの機体でも同じ条件で当たり判定が成立するようにしてある。
- 検出レート
- 最大 10 回 / 秒
- 外形
- 90 × 90 × 16 mm
- 1 機あたりの搭載数
- 4 枚
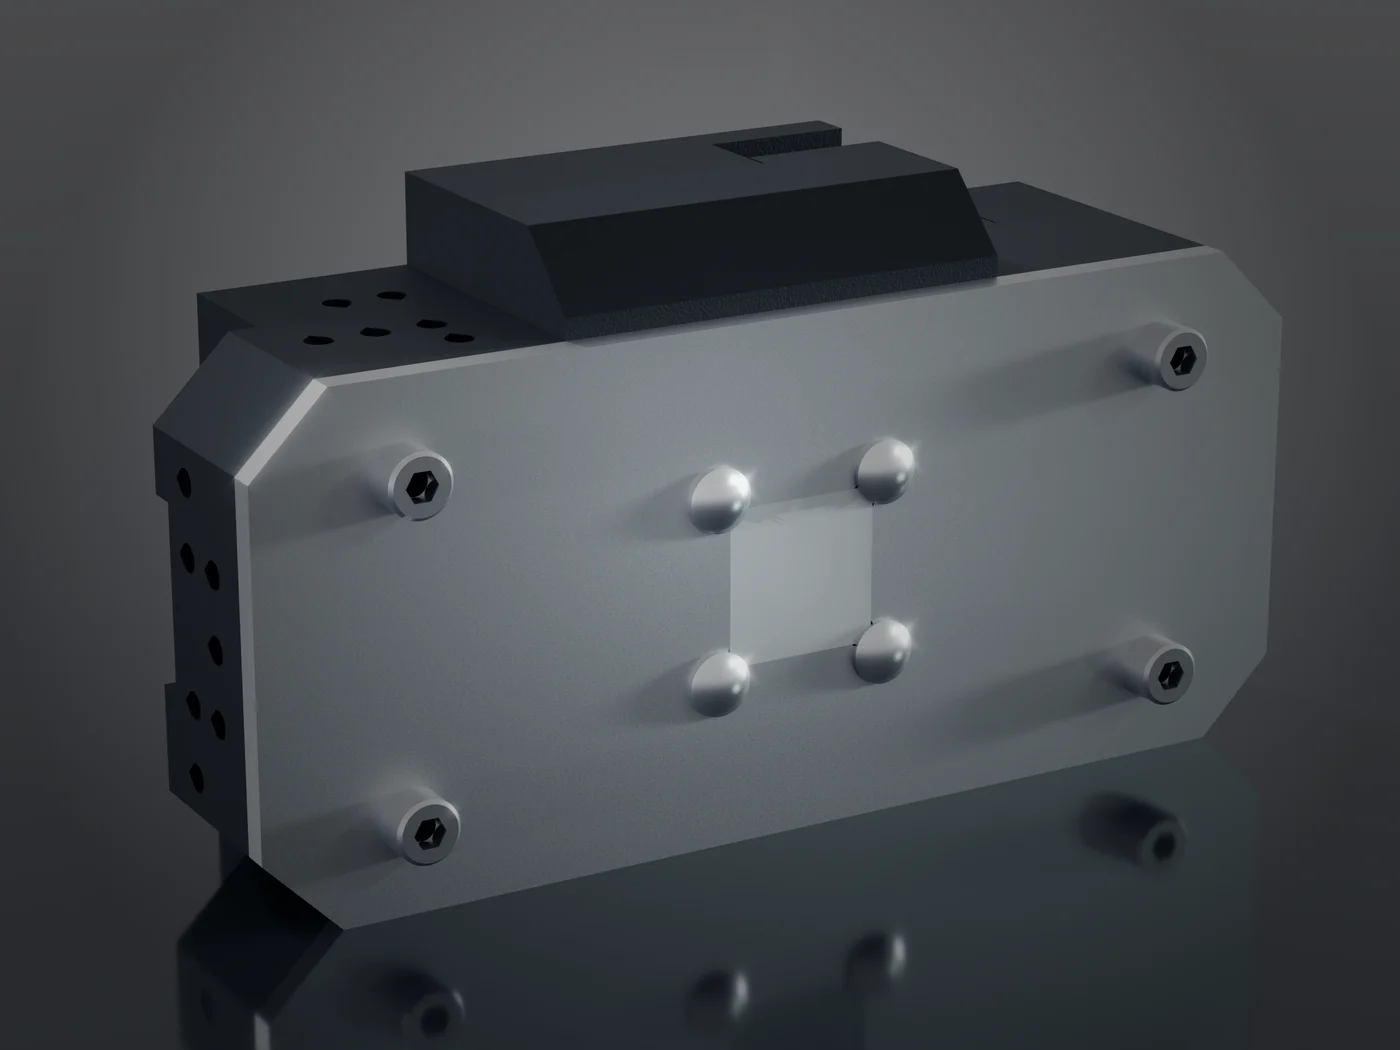
カメラモジュール
Camera Module / 搭載数 1
選手が見る唯一の視界。
ロボット視点の映像を配信する。選手はフィールドを直接見ず、この映像だけを頼りに操縦する。
- 解像度・フレームレート
- 1280 × 720 / 30 fps
- 映像コーデック
- H.264
- 画角
- 対角 120°
- 外形
- 79 × 36 × 25 mm
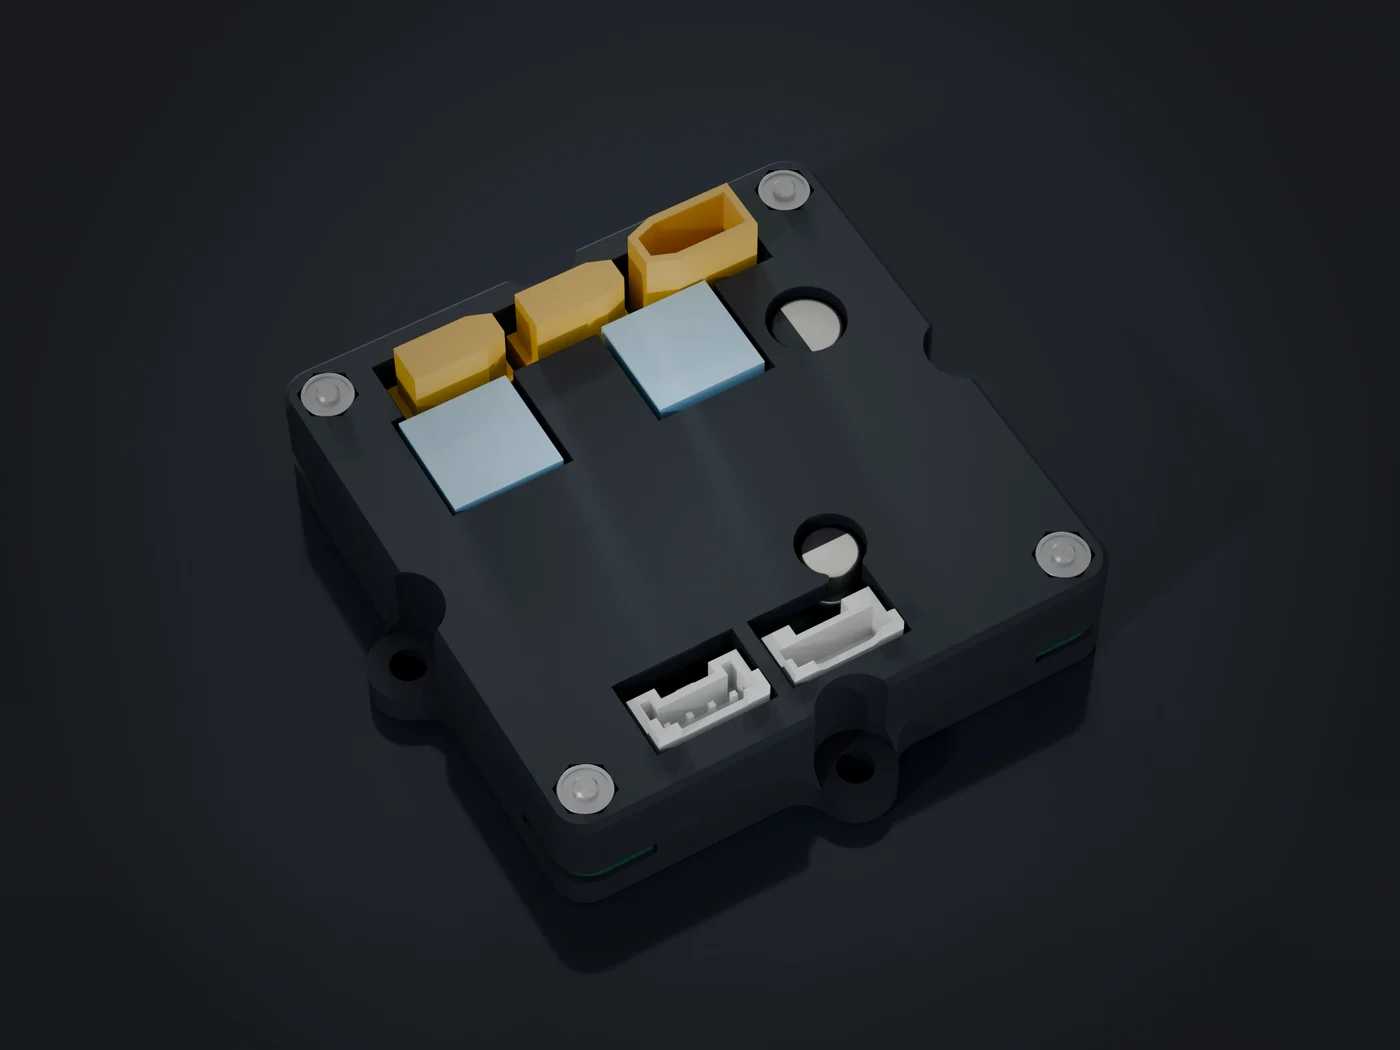
パワーマネジメントモジュール
Power Management Module / 搭載数 1
電源を一元管理し、遠隔から駆動電源を切れるようにする。
機体の電源を集約し、遠隔から駆動電源を落とせる。HP が 0 になった機体をその場で確実に止められるのはこのモジュールがあるからで、審判の判断を機械的に実行する役目を負っている。
- 対応バッテリー
- 2〜3S / 15V、3〜6S / 28V
- コネクタ
- XT30(入力 1・出力 2)
- 外形
- 50 × 50 mm
- 出力
- パススルー(電圧変換なし)
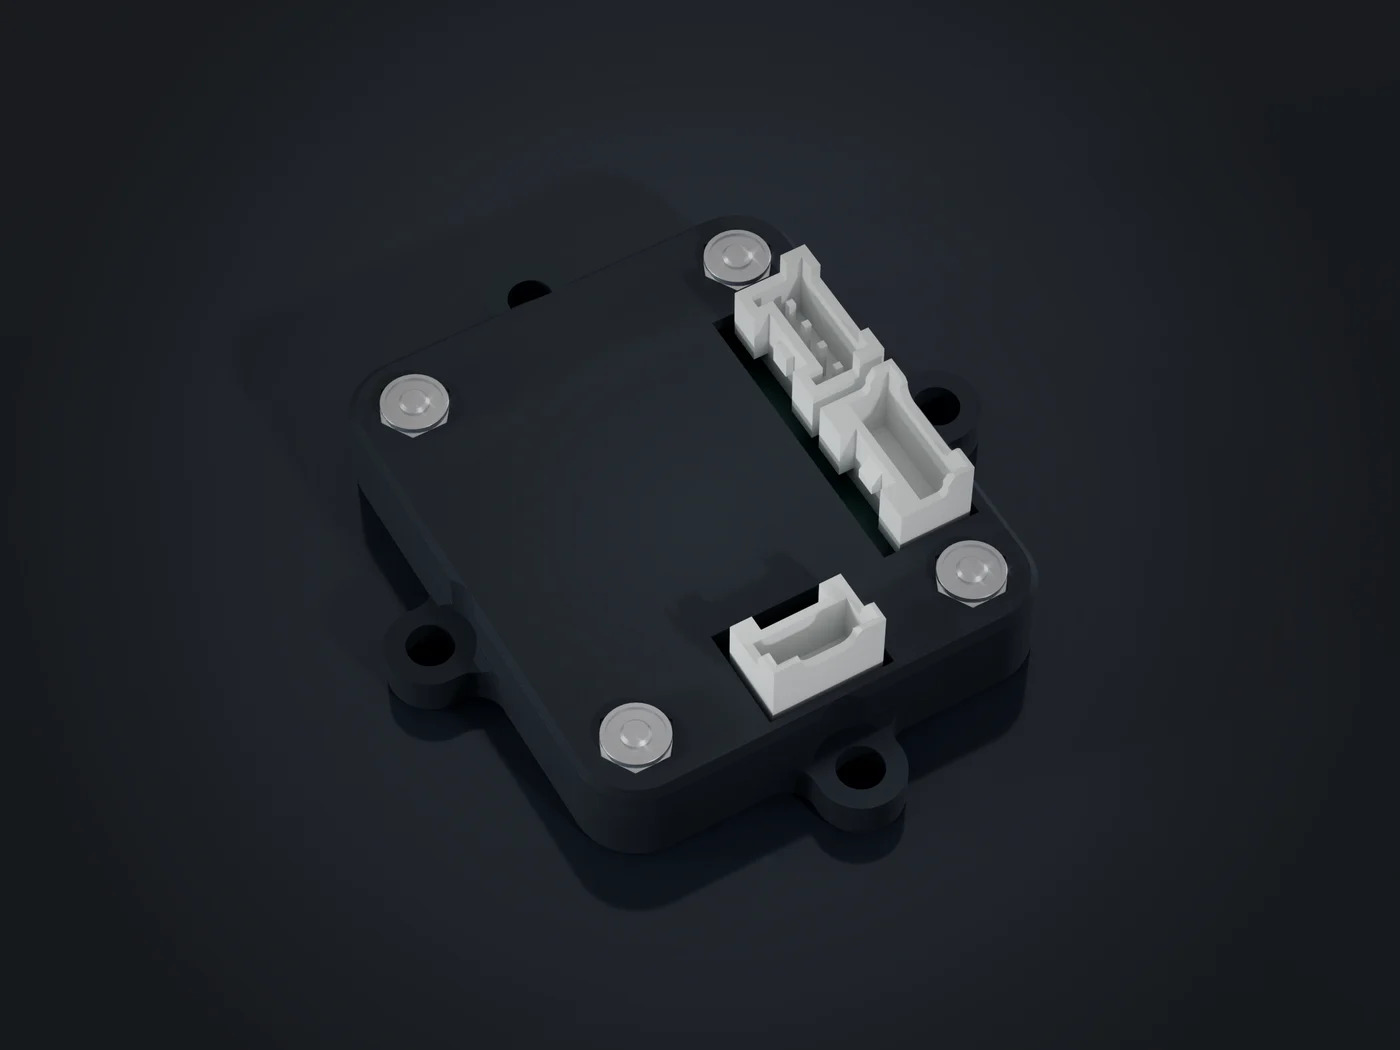
トランシーバーモジュール
Transceiver Module / 搭載数 1
チームが自作した制御基板を、競技システムに接続する。
Arduino などの自作 MCU と競技システムのあいだを、UART で透過的につなぐ。試合中の HP と熱量が機体側へ配信されるので、残り熱量に応じて射撃を自動で止める、HP を機体の LED に出す、といった制御を各チームが自由に組める。
- インターフェース
- UART 115200 / 8N1 / 3.3V
- 1 回の最大データ長
- 64 バイト
- ペイロード
- 任意のバイナリを透過
- 基板寸法
- 30 × 30 mm
寸法・取付方法・コネクタ仕様の詳細をまとめたマニュアルは、参加を検討されている方に個別にお渡ししています。 仕様は改訂されることがあります。